Hot!

Other News

More news for your entertainment
Tampilkan postingan dengan label trending. Tampilkan semua postingan

Wall Follower Proporsional Integral PART II

Wall follower robot adalah robot yang didesain untuk dapat berjalan mengikuti dinding yang membentuk sebuah alur mapping tertentu.

Beberapa hal yang diperlukan dalam mengimplementasikan wall follower robot ini adalah mekanika, elektronik, dan algoritma (software) dari robot.


1. MEKANIKA


Robot wall follower proporsional integral yang dirancang hanya terdiri dari 3 sensor yang digunakan untuk mendeteksi jarak dinding dengan robot. Sensor ultrasonik yang digunakan adalah sensor HC-SR04.

Sensor HC-SR04 memiliki kemampuan membaca jarak dari 2 cm sampai 500 cm . Sensor HC-SR04 dipasang pada bagian sisi kanan,kiri robot dan bagian depan robot wall follower proporsional integral. Sensor pada bagian kanan berfungsi untuk mengetahui jarak dinding terhadap robot, nantinya nilai jarak yang dihasilkan akan menjadi inputan pada perhitungan nilai proporsional integral yang berpengaruh terhadap pergerakan robot (metode Ziegler-Nichols).

implementasi robot wall follower bagian sensor


Robot wall follower proporsional integral menggunakan dua motor DC sebagai aktuator yang digunakan sebagai penggerak robot.
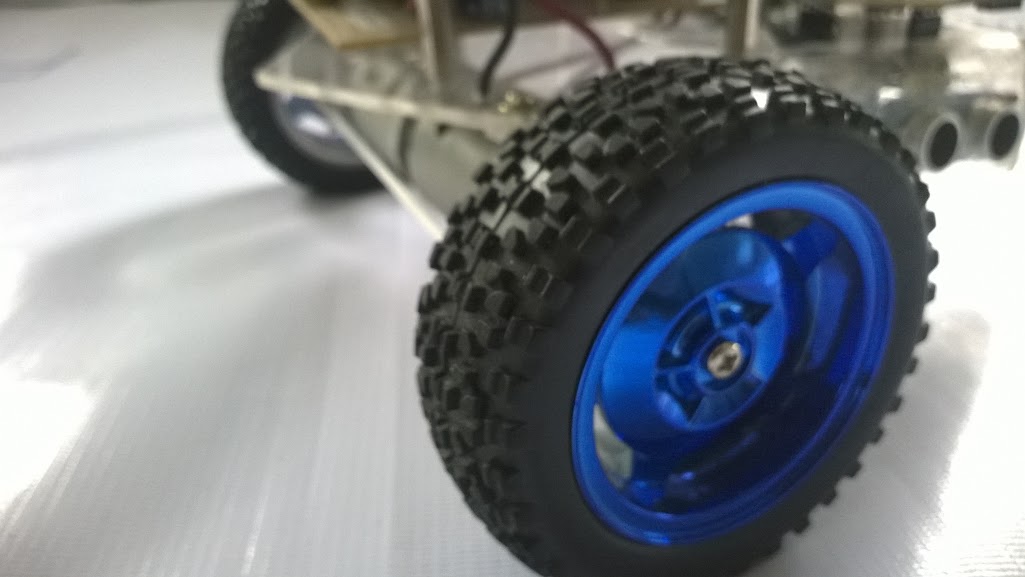
Implementasi aktuator wheel pada wall follower

Aktuator ini diimplementasikan menggunakan motor gear box dan wheel. Motor yang digunakan dapat bekerja antara 3 – 6 volt. Untuk wheel memiliki diameter 8 cm dan depth 3.25 cm.


tampak belakang wheel pada wall follower


2. ELEKTRONIKA


Mikrokontroller ATmega 32


Board mikrokontroller berfungsi untuk memproses masukan sensor dan mengendalikan keluaran terhadap aktuator sesuai dengan pengendalian metode PI (Penalaan Ziegler-Nichols) yang telah diterapkan pada robot wall follower proporsional integral. Rangkaian dasar yang digunakan untuk mengoperasikan sebuah mikrokontroler disebut sebagai rangkaian sistem minimum. Rangkaian sistem minimum terdiri dari rangkaian osilator (cystal), sistem reset dan catu daya.


Papan mikrokontroller (board mikrokontroller) akan dibuat terpisah dan akan menjadi papan utama (main board) karena setiap masukan sensor akan terhubung langsung dengan papan mikrokontroller serta pemicu penggerak pada aktuator akan terhubung pada papan mikrokontroller.


Driver Motor l298


Driver Motor berfungsi untuk mengendalikan perputaran motor DC, driver motor yang digunakan menggunakan IC l298. IC L298D akan menerima masukan dari mikrokontroller dan memberikan respon terhadap motor DC. Driver ini digunakan untuk mengendalikan dua motor DC.


Driver LCD 16x2


Driver LCD berfungsi untuk lalu lintas/ penghubung I/O keluaran dengan mikrokontroler sehingga dapat menampilkan tulisan pada LCD. LCD akan menerima masukan dari mikrokontroller dan memberikan respon terhadap layar tampil. Driver ini digunakan untuk mngendalikan LCD 16 x 2 (16 kolom dan 2 baris).


2. ALGORITMA


Proses pencarian nilai PI (Proporsional Integral)

Dengan menggunakan metode penalaan Ziegler-Nichols diawali dengan menghidupkan robot (power on). kemudian sistem akan menampilkan kepada pengguna untuk memasukkan inputan Kp (Konstanta Proporsional) dan Ki (Konstanta Integral). Kemudian sistem akan mencari jarak robot pada dinding saat ini dan menghitung nilai error yang terjadi berdasarkan data yang telah dihasilkan dengan menggunakan sensor ultrasonik.Sistem akan menghitung nilai PI , Setelah di dapat hasil perhitungan, robot akan bergerak sesuai nilai PI berdasarkan hasil pencarian. Pengguna dapat mengulang sistem dengan cara menekan push button reset.


Proses pencarian nilai PI (Proporsional Integral) dengan menggunakan metode penalaan Ziegler-Nichols diawali dengan menghidupkan robot (power on), kemudian sistem akan menampilkan kepada pengguna untuk memasukkan inputan Kp (Konstanta Proporsional) dan Ki (Konstanta Integral). Kemudian sistem akan mencari jarak robot pada dinding saat ini dan menghitung nilai error yang terjadi berdasarkan data yang telah dihasilkan dengan menggunakan sensor ultrasonik. Kemudian sistem akan menghitung nilai PI , Setelah di dapat hasil perhitungan, robot akan bergerak sesuai nilai PI berdasarkan hasil pencarian. Pengguna dapat mengulang sistem dengan cara menekan push button reset.

Untuk Rancangan dari beberapa implementasi di atas dapat dilihat pada Wall Follower Robot PI (Proportional Integral) PART I .


Wall Follower Proporsional Integral PART I

Wall follower proporsional integral robot adalah robot yang didesain untuk dapat berjalan mengikuti dinding yang membentuk sebuah alur mapping tertentu. Beberapa hal yang diperlukan dalam merancang wall follower proporsional integral robot ini adalah mekanika, elektronik, dan algoritma (software) dari robot.


1. MEKANIKA


Robot wall follower yang dirancang hanya terdiri dari 3 sensor yang digunakan untuk mendeteksi jarak dinding dengan robot. Sensor ultrasonik yang digunakan adalah sensor HC-SR04.

Sensor HC-SR04 memiliki kemampuan membaca jarak dari 2 cm sampai 500 cm . Sensor HC-SR04 dipasang pada bagian sisi kanan,kiri robot dan bagian depan robot wall follower proporsional integral. Sensor pada bagian kanan berfungsi untuk mengetahui jarak dinding terhadap robot, nantinya nilai jarak yang dihasilkan akan menjadi inputan pada perhitungan nilai proporsional integral yang berpengaruh terhadap pergerakan robot (metode Ziegler-Nichols).Robot wall follower proporsional integral menggunakan dua motor DC sebagai aktuator yang digunakan sebagai penggerak robot.

Aktuator ini diimplementasikan menggunakan motor gear box dan wheel. Motor yang digunakan dapat bekerja antara 3 – 6 volt. Untuk wheel memiliki diameter 8 cm dan depth 3.25 cm.


Sensor HCSR04

2. ELEKTRONIKA


A. MIKROKONTROLLER ATmega 32


Board mikrokontroller berfungsi untuk memproses masukan sensor dan mengendalikan keluaran terhadap aktuator sesuai dengan pengendalian metode PI (Penalaan Ziegler-Nichols) yang telah diterapkan pada robot wall follower proporsional integral. Rangkaian dasar yang digunakan untuk mengoperasikan sebuah mikrokontroler disebut sebagai rangkaian sistem minimum. Rangkaian sistem minimum terdiri dari rangkaian osilator (cystal), sistem reset dan catu daya.


Datasheet ATMega32 


Papan mikrokontroller (board mikrokontroller) akan dibuat terpisah dan akan menjadi papan utama (main board) karena setiap masukan sensor akan terhubung langsung dengan papan mikrokontroller serta pemicu penggerak pada aktuator akan terhubung pada papan mikrokontroller.

B. Driver Motor l298


Driver Motor berfungsi untuk mengendalikan perputaran motor DC, driver motor yang digunakan menggunakan IC l298. IC L298D akan menerima masukan dari mikrokontroller dan memberikan respon terhadap motor DC. Driver ini digunakan untuk mngendalikan dua motor DC.


Aktuator robot yang nantinya akan di implementasikan

C. Driver LCD 16x2


Driver LCD berfungsi untuk lalu lintas/ penghubung I/O keluaran dengan mikrokontroler sehingga dapat menampilkan tulisan pada LCD. LCD akan menerima masukan dari mikrokontroller dan memberikan respon terhadap layar tampil. Driver ini digunakan untuk mngendalikan LCD 16 x 2 (16 kolom dan 2 baris).


Design robot wall follower , secara keseluruhan


3. ALGORITMA


A. Proses pencarian nilai Proporsional Integral (PI)


Dengan menggunakan metode penalaan Ziegler-Nichols diawali dengan menghidupkan robot (power on). kemudian sistem akan menampilkan kepada pengguna untuk memasukkan inputan Kp (Konstanta Proporsional) dan Ki (Konstanta Integral). Kemudian sistem akan mencari jarak robot pada dinding saat ini dan menghitung nilai error yang terjadi berdasarkan data yang telah dihasilkan dengan menggunakan sensor ultrasonik.

Flowchart Design : algoritma menghitung nilai Proporsional Integral


Sistem akan menghitung nilai proporsional integral (PI) , Setelah di dapat hasil perhitungan, robot akan bergerak sesuai nilai PI berdasarkan hasil pencarian. Pengguna dapat mengulang sistem dengan cara menekan push button reset.

Proses pencarian nilai Proporsional Integral (PI) dengan menggunakan metode penalaan Ziegler-Nichols diawali dengan menghidupkan robot (power on), kemudian sistem akan menampilkan kepada pengguna untuk memasukkan inputan Kp (Konstamta Proporsional) dan Ki (Konstanta Integral). Kemudian sistem akan mencari jarak robot pada dinding saat ini dan menghitung nilai error yang terjadi berdasarkan data yang telah dihasilkan dengan menggunakan sensor ultrasonik. Kemudian sistem akan menghitung nilai Proporsional Integral (PI), Setelah di dapat hasil perhitungan, robot akan bergerak sesuai nilai Proporsional Integral (PI) berdasarkan hasil pencarian. Pengguna dapat mengulang sistem dengan cara menekan push button reset.


Untuk implementasi dari beberapa rancangan di atas dapat dilihat pada Wall Follower Robot PI (Proportional Integral) PART II

Hal-hal Utama Untuk Membuat Sistem Tertanam


Beberapa hal yang perlu diperhatikan untuk membuat sistem embedded. Pemilihan mikrokontroller yang banyak dijumpai serta dokumentasi dengan baik adalah langkah yang paling penting.


1. Sediakan Mikrokontroler


Pilihlah mikrokontroler yang tersedia di pasaran agar lebih cepat untuk memulai membuat sistem tertanam (embedded system). Jika Anda kurang mengerti atau kurang mau disibukan dengan pekerjaan 'merangkai' maka sebaiknya Anda membeli kit modul mikrokontroler yang sudah jadi, sebaliknya jika Anda mau disibukkan dengan usaha merangkai elektronika maka sebaiknya kita kembali ke Open Up Requirement ATMega. Beberapa Board Mikrokontroler yang dapat dijumpai di pasaran :


1. Arduino2. ATmega3. Raspbery4. Bluebery5. MCS-51
Mikrokontroler yang banyak dijumpai

2. Pemilihan bahasa pemrograman

Bahasa pemrograman merupakan hal yang mutlak dikuasai untuk memulai membuat sistem tertanam (embedded system). Bahasa yang banyak dijumpai dan terdokumentasi dengan baik adalah bahasa C.


Software yang mendukung bahasa pemrograman sekaligus sistem tertanam


3. Software yang harus diikutsertakan. 


Ya tentu untuk mengimplementasikan sebuat algoritma yang Anda punya ke dalam sistem tertanam (embedded system), harus dengan menggunakan bahasa pemrograman. Untuk itu bahasa pemrograman harus dituang kedalam sourcecode yang nantinya akan di- compile oleh software compiler.


Beberapa software compiler bahasa C untuk pemrograman sistem tertanam : 

1. Codevision Evaluation
2. IDE Arduino
3. Atmel Studio


Tidak hanya untuk pemula, Setiap hal yang Anda lakukan di setiap project sistem tertanam (embedded system) apapun, harus menyertai dokumentasi yang di tulis untuk mengingat hal-hal apa saja yang telah dilakukan.

Tidak jarang setiap developer melupakan langkah ini, dan nantinya akan berguna untuk melakukan proses debuging . Buatlah pernyataan - pernyataan dalam kalimat pasif atau dalam bentuk per point serta gunakanlah tinta berwarna untuk setiap penekanan kata yang dianggap penting.


4. Peralatan pendukung lainnya. 

Berikutnya dalam membuat suatu sistem tertanam (embedded system) adalah alat-alat pendukung seperti downloader , solder , kabel penghubung dan adaptor kehadirannya sangat berpengaruh.

Downloader berfungsi untuk mengangkut semua file program (algoritma) dalam bentuk file *.hex ke dalam mikrokontroler. File ini berisi ratusan instruksi yang nantinya akan dieksekusi oleh mikroprosesor dalam mikrokontroler.
programmer usb asp

Sebagai developer sistem tertanam (embedded system) yang baru akan sangat rentan terkena serangan putus asa yang berkesinambungan :D. Oleh karena itu persiapan mental yang kuat sangat diperlukan untuk menghadapi kegagalan demi kegagalan yang akan diraih. Kebanyakan seorang pemula berangan-angan untuk langsung mencoba membuat sesuatu yang susah. Hal ini tidak dapat dibenarkan, sebaiknya mulailah dari projek yang mudah dahulu. Kemudian berangsur-angsur menaikkan tingkat kesusahannya . Selamat mencoba , semoga bermanfaat :)

Alat Ukur Massa Jenis Udara dengan DHT22 dan BMP180


DHT22 dan BMP180 sensor memulai mengukur tekanan udara (P) mengunakan BMP180dan sensor mengukur kelembaban (rh) dan suhu, Arduino sebagai kontrolernya.

Alat Ukur Massa Jenis Udara
Massa jenis udara adalah massa per satuan volume gas atmosfer . Hal ini dilambangkan dengan huruf Yunani rho (ρ) . Kepadatan udara tergantung pada suhu dan tekanan udara . Satuan SI massa jenis udara adalah kilogram per meter kubik (kg.m-3).

Untuk perhitungan massa jenis udara formula yang paling akurat adalah formula dari Comite International des Poids et Mesures (CIPM) (1981/91).

Sebuah formula pendekatan yang biasa digunakan :
Rumus Mencari Massa Jenis Udara

keterangan :

ρ = massa jenis udara, satuan kg.m-3

P = tekanan udara, satuan mbar atau hPa

hr = kelembaban, satuan dinyatakan dalam persen (%)

t = suhu, satuan *C

Mendapatkan Nilai P 


Dengan Menggunakan BMP180 didapatkan nilai tekanan udara. BMP180 adalah sensor tekanan barometrik (digital barometric pressure sensor) dari Bosch Sensortec yang berkinerja sangat tinggi.

BMP180 adalah upgrade dari BMP085 dengan banyak peningkatan yang signifikan, seperti ukuran yang lebih kecil (lebih hemat energi dengan konsumsi energi sangat rendah, kurang dari 3 μA) dan penambahan antarmuka digital yang baru.

BMP180 juga menjadi menonjol karena kinerjanya yang stabil terlepas dari pasokan tegangan yang digunakan. Bentuk fisik dari sensor ini dapat dilihat pada gambar 12275.1

Gambar: 12275.1 Bentuk Fisik Sensor BMP180

Spesifikasi Sensor BMP 180 :

  1. Rentang tekanan / pressure range: 300 s.d. 1100 hPa
  2. Antarmuka kendali / control interface: I2C (kecepatan transfer hingga 3,4 MHz)
  3. Resolusi: 0,06 hPa pada moda hemat energi, 0,02 hPa pada moda resolusi tinggi (dikonversi terhadap ketinggian: 0,5 meter pada moda hemat energi, 17 cm pada moda resolusi tinggi).
  4. Akurasi relatif (pada VDD 3,3V): 950~1050 hPa/±0,12 hPa @ 25°C/±1m, 700~900 hPa /±0,12 hPa @ 25~40°C/±1m
  5. Akurasi absolut p=300~1100hPa @ 0~+65°C, VDD=3,3V): tekanan -4,0~+2,0 hPa, suhu ±1°C
  6. Rata-rata konsumsi arus (sampling 1x / detik): 3μA pada moda hemat energi, 32μA pada moda resolusi tinggi)
  7. Tipikal arus puncak / peak current: 650μA (0,65 mA)
  8. Konsumsi arus pada moda siaga: 0,1μA (tipikal)
  9. Catu daya: 1,6 - 3,6 Volt DC (untuk I/O, VDDIO), 1,8 - 3,6 Volt DC (VDD)
  10. Rentang suhu operasional: -40°C s.d. +85°C
  11. Waktu pendeteksian tekanan: 5 msec (tipikal pada moda standar)
  12. Aplikasi yang ditulis untuk BMP085 dapat digunakan langsung pada chip ini tanpa perubahan
Skematik Rangkaian BMP180 dapat dilihat pada gambar di bawah ini:


Skematik rangkaian BMP180

Mendapatkan Nilai hr dan t


Seperti yang telah kita ketahui bersama hr ialah kelembapan udara sedangkan t adalah temperature atau suhu. DHT22 (AM2302) Digital Capacitive Relative Humidity & Temperature Sensor Module adalah sensor yang dapat mengukur suhu (t) dan juga kelembapan (hr) sekaligus.

Keluaran dari sensor ini sudah berupa sinyal digital dengan konversi dan perhitungan dilakukan oleh MCU 8-bit terpadu dan dinilai lebih akurat dibandingkan dengan DHT11. Bentuk fisik DHT22 dapat dilihat pada gambar Skematik rangkaian BMP180.


Spesifikasi Sensor DHT22 :

  1. Rentang catu daya: 3,3 - 6 Volt DC (tipikal 5 VDC)
  2. Konsumsi arus pada saat pengukuran antara 1 hingga 1,5 mA
  3. Konsumsi arus pada moda siaga antara 40-50 µA
  4. Sinyal keluaran: digital lewat bus tunggal dengan kecepatan 5 m /operasi (MSB - first)
  5. Elemen pendeteksi: kapasitor polimer (polymer capacitor)
  6. Jenis sensor: kapasitif (capacitive sensing)
  7. Rentang deteksi kelembapan / humidity sensing range: 0-100% RH (akurasi ±2% RH)
  8. Rentang deteksi suhu / temperature sensing range: -40° ~ +80° Celcius (akurasi ±0,5°C)
  9. Resolusi sensitivitas / sensitivity resolution:  0,1%RH; 0,1°C
  10. Pengulangan / repeatibility: ±1% RH; ±0,2°C
  11. Histeresis kelembapan: ±0,3% RH
  12. Stabilitas jangka panjang: ±0,5% RH / tahun
  13. Periode pemindaian rata-rata: 2 detik
  14. Ukuran: 25,1 x 15,1 x 7,7 mm
konfigurasi pin DHT22


Skema Perancangan Alat DHT22 dan BMP180 dengan menggunakan Diagram Blok 

Nantinya sensor DHT22 dan BMP180 memulai mengukur tekanan udara (P) mengunakan BMP180 dan sensor mengukur kelembaban (rh) dan suhu (t) menggunakan sensor DHT22, kemudian ketiga variabel tersebut dikalkulasikan untuk menghitung nilai massa jenis udara (ρ). Dimana pembacaan sensor akan ditampilkan pada LCD begitu juga nilai massa jenis udaranya. Diagram blok dapat dilihat pada gambar .

Diagram Blok Alat Pengukur Masa Jenis Udara


Perakitan Sensor  DHT22 dan BMP180, Mikrokontroler dan LCD Display 16 x 2 

Sensor kelembaban dan suhu yaitu DHT22 dan sensor tekanan udara yaitu BMP180 beserta Arduino Uno sebagai pengendalinya. Dimana sensor tekanan udara (BMP180) terdiri dari 4 kaki dengan spesifikasi VIN, GND, SCL dan SDA, keempat pin tersebut terhubung ke Arduino Uno dengan Vin = 3,3 V, gnd =ground, SCL = Pin A5 dan SDA = pin A4. Sensor kelembaban dan suhu (DHT22) terdiri dari 4 kaki dengan spesifikasi VCC, DATA, NC dan GND. Dimana data dihubungkan ke Arduino Uno melalui pin 8, sedangkan VCC dengan tegangan 5V. Dapat dilihat pada gambar .

diagram skematik elektronika


Hasil rakitan DHT22 dan BMP180


Pengujian ini dilakukan untuk mengetahuan persen ralat yang pada tiap-tiap sensor (DHT22 dan BMP180) dengan membandingkannya dengan alat thermohygrobarometer yang dimiliki oleh Badan Standardisasi Metrologi Legal Reg. I Medan. Adapun spesifikasi alat thermohygrobarometer sebagai berikut :

Nama alat : Thermohygrobarometer

No. Seri : Q758220

Merek : Etech


Dikalibrasi di Direktorat Metrologi

No. Order : V0004.21.021
Tgl Kal : Pebruari 2014

Dikalibrasi di laboratorium kalibrasi BMKG Bandung

No 0 : 090
No.1 : 213
Tgl : 26 – Maret – 2014


hasil rakitan alat ukur massa jenis udara

hasil rakitan alat ukur massa jenis udara

hasil rakitan alat ukur massa jenis udara


Riwayat :Untuk kelengkapan dokumentasi program dapat menuliskan email dibagian komentar :) , Semoga Bermanfaat :)